
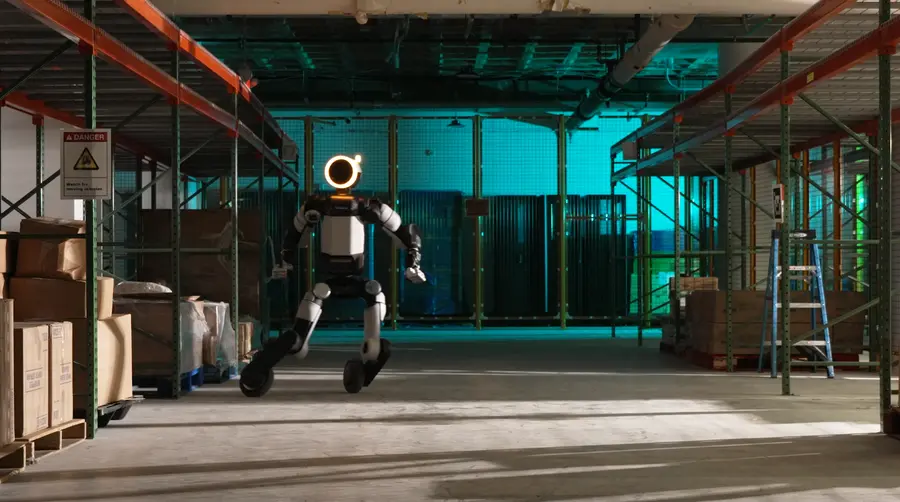
|스마트투데이=박재형 기자| 현대차그룹 로봇 계열사 보스턴다이나믹스가 휴머노이드 로봇 아틀라스에 바퀴를 달고 모터와 전신 제어 기술의 성능 검증에 나섰다.
보스턴다이나믹스는 9일(현지시간) 아틀라스의 기존 발목 구동 장치에 스쿠터 휠을 장착해 고난도 동작을 수행하는 영상을 공개했다.
이번 바퀴형 아틀라스는 연구용 플랫폼으로, 상업화 계획은 없다고 회사 측은 밝혔다.
영상 속 아틀라스는 옆으로 빠르게 이동하거나 공중에서 몸을 한 바퀴 돌린 뒤 착지하는 360도 회전 점프를 수행했다. 한쪽 바퀴로 균형을 잡고, 바닥에서 스스로 일어나 주행하는 모습도 선보였다.
이번 연구는 까다로운 조건에서 모터와 전신 제어 기술이 얼마나 안정적으로 작동하는지 확인하기 위해 진행됐다. 바퀴 주행은 출발·회전·정지 과정에서 모터가 로봇의 하중을 지탱하며 높은 토크와 속도를 지속적으로 발휘해야 해 성능 한계를 시험하기에 적합하다는 설명이다.
보스턴다이나믹스는 가상환경에서 다양한 동작을 반복 학습하는 강화학습을 적용했다. 실제 모터의 동작 특성을 시뮬레이션에 정밀하게 반영하고, 학습한 동작을 실제 로봇으로 옮기는 ‘심투리얼(sim-to-real)’ 과정에서 가상환경과 실제 하드웨어의 차이를 줄이는 데 집중했다.
회사 측은 이러한 과정을 거쳐 아틀라스가 360도 회전 점프를 첫 시도에 성공했다고 밝혔다. 이번 연구 결과를 바탕으로 모터 제어와 강화학습을 연계해 전신 제어 기술을 고도화할 방침이다.
아틀라스 제어 엔지니어 앤디 우는 “학습 과정에서 로봇이 점프하면서 측면으로 이동하는 모습이 특히 인상적이었다”며 “로봇이 스스로 휠을 굴려 이동하는 방법을 찾아냈을 때 놀랍고 기분이 좋았다”고 말했다.

댓글 (0)
댓글 작성
댓글을 작성하려면 로그인이 필요합니다.
로그인하기